Well-Factory Model: dimensionamiento de recursos para un plan estratégico de producción
21/08/2026
Planificación del abastecimiento de arena en pozos no convencionales
17/09/2026
Introducción
Con foco en contestar dos preguntas fundamentales para el desarrollo de Vaca Muerta, proponemos una herramienta basada en decision intelligence para dar soporte a una de las decisiones más críticas en este ámbito. Estos desafíos son:
- ¿Cómo generar un cronograma óptimo de perforación y fractura?
- ¿Cómo evaluar dicho plan sujeto a todas las incertidumbres asociadas?
Para poder desarrollar actividades con este grado de complejidad, que involucran tantos recursos, equipos y dinero, es fundamental contar con un buen cronograma. Este permite dar previsibilidad a los proveedores, adelantarse a los acontecimientos, planificar las finanzas, contratar recursos, entre otras tareas, sumado a la búsqueda de un objetivo general de producción como driver del mismo.
¿Qué define a un buen cronograma?
Si bien los cronogramas por lo general no se cumplen, por la propia variabilidad de la operación, ciertos eventos disruptivos o fortuitos que no se pueden prever, o cambios con los que no se contaban, todos sabemos que es preferible contar con un cronograma que no se va a cumplir en su totalidad que no contar con uno. Ya lo sabía Eisenhower cuando enunció:
Plans are useless, but planning is everything.
Nuestra propuesta es ir un poco más allá de eso y cuantificar fehacientemente qué riesgo hay de desvíos y en qué procesos o tareas en particular.
En este sentido, dada la importancia de los cronogramas, una de las primeras preguntas que nos hicimos al encarar este problema fue: ¿Qué define a un buen cronograma? La respuesta a la que llegamos fue la siguiente: el mejor programa es el que en la práctica más se parece a lo planificado, es decir, que es resistente a la incertidumbre natural del ambiente. En matemáticas y en la teoría de la decisión hay una palabra para definir algo que es resistente a la incertidumbre: robustez.
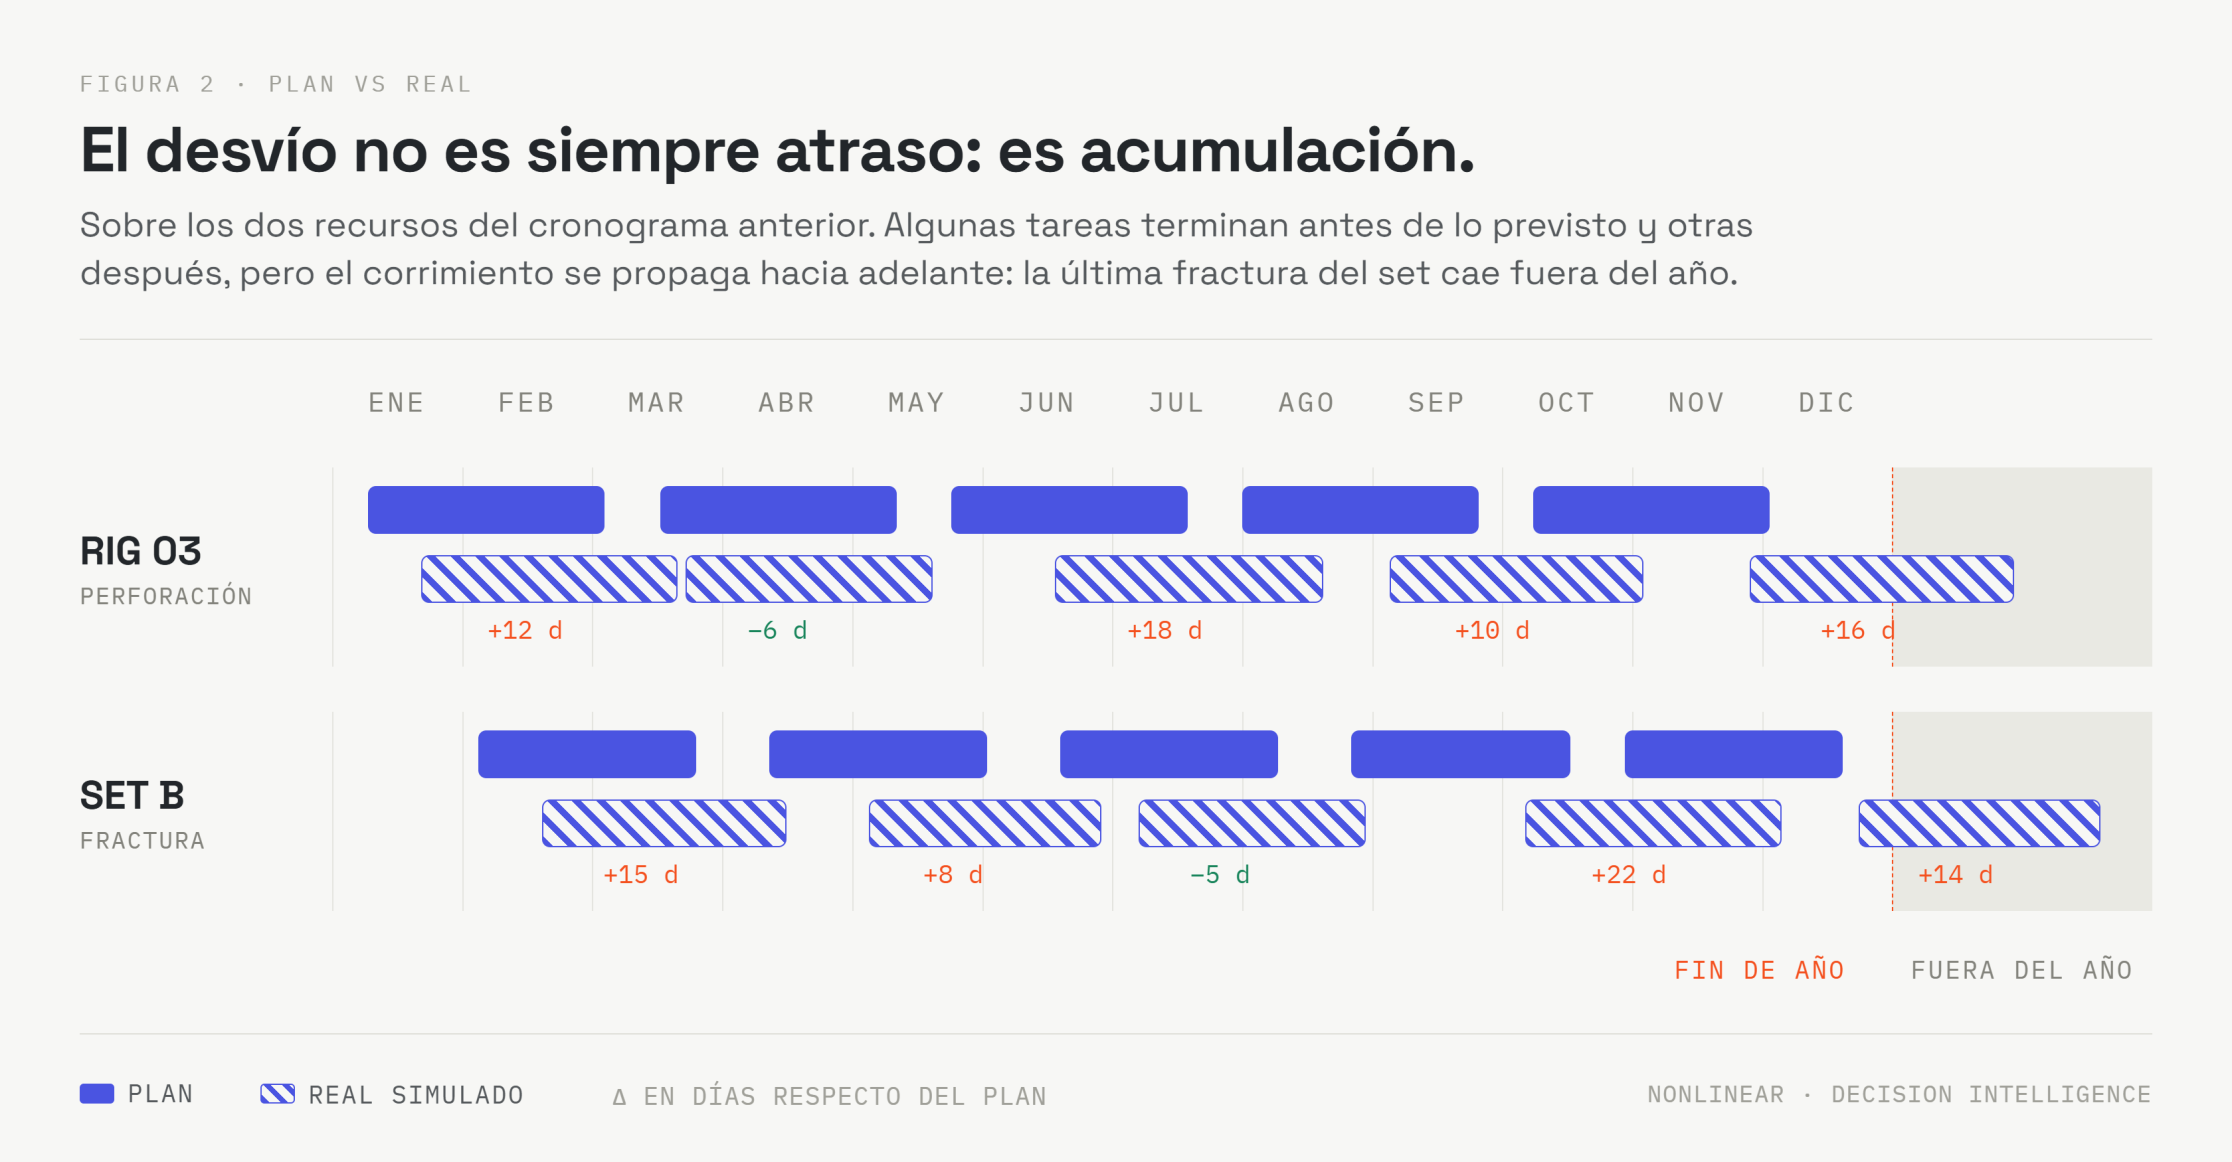
El problema es que las herramientas de optimización convencionales (modelos lineales, mixtos enteros o programación por restricciones) suelen ser incompatibles con representaciones estocásticas: la combinatoria propia de los problemas de programación, sumada a los escenarios posibles debido a la aleatoriedad, hace imposible resolver los problemas.
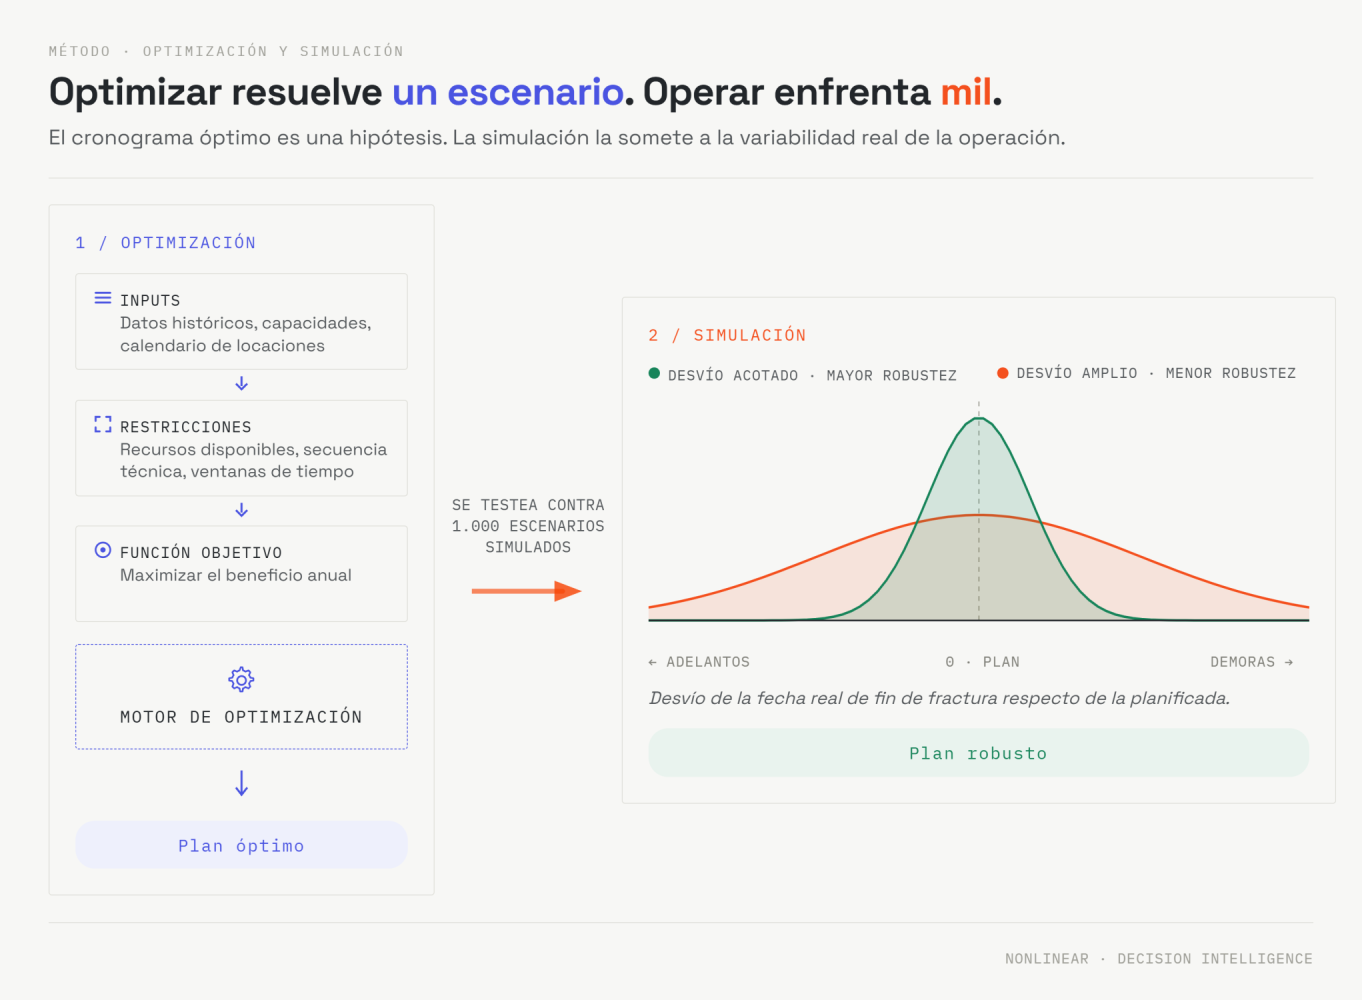
Por lo tanto, una forma de abordar este tipo de problemas es descomponerlo en dos etapas:
- Etapa 1: generar un cronograma óptimo utilizando una dada función objetivo.
- Etapa 2: evaluar el comportamiento de dicho cronograma frente a la estocasticidad del sistema a través de simulación de eventos discretos.
Solución propuesta
Etapa 1: Generación de un cronograma óptimo
Dada esta naturaleza combinatoria, el constraint programming es un paradigma natural para modelar esta clase de problemas. Para quienes no están familiarizados con este tipo de enfoque, una forma de pensarlo es que se traslada el fenómeno real a un conjunto de ecuaciones cuyas variables son las decisiones que queremos tomar; pero, como en un sistema de ecuaciones pueden existir hasta infinitas soluciones, necesitamos un ingrediente extra: la función objetivo. Esta función permite buscar, entre esas posibles infinitas, una que optimice un objetivo: número de pozos completados, barriles producidos, etc.
Para ilustrar este enfoque, armamos un caso de estudio representativo y evaluamos distintas funciones objetivo:
- Maximizar producción: tomando el año calendario y sabiendo la producción esperada de cada pad, esta función busca maximizar la producción en el año.
- Maximizar pads terminados: esta función busca priorizar la completación de pads independientemente de la producción esperada.
- Minimizar el makespan de perforación: en este caso el objetivo es terminar la perforación lo antes posible, en pos de que los sets siempre tengan algo que fracturar.
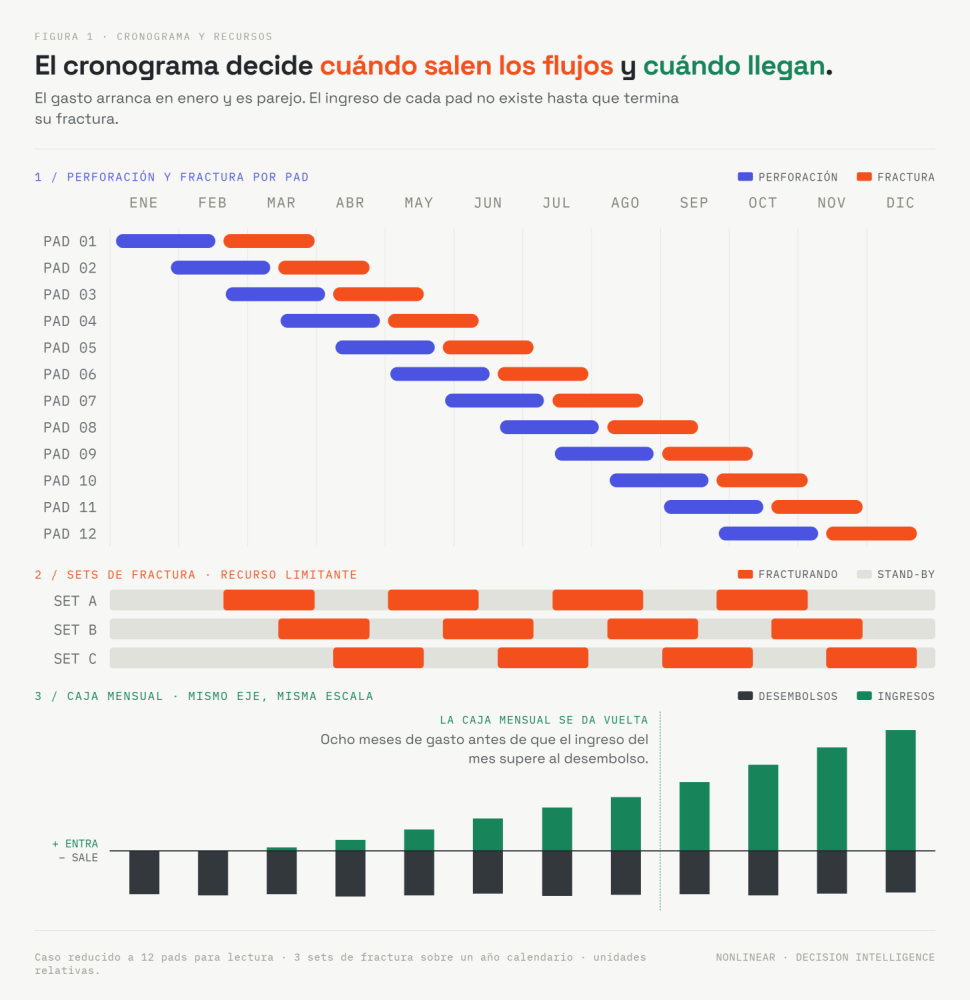
Más adelante vamos a ver que la elección de la función objetivo no solo afecta la robustez operativa, sino también el momento en que se generan los ingresos y se necesitan los desembolsos.
Etapa 2: Comprobar la robustez del plan generado
Luego sometemos los planes generados a estrés utilizando simulación de eventos discretos. A través de la simulación podemos considerar la incertidumbre en los tiempos de perforación y fractura, eventos disruptivos, y cualquier elemento exógeno que podría afectar la ejecución del plan. Además, como generamos miles de simulaciones, obtenemos medidas estimadas respecto a lo que realmente es probable que pase.
Para evaluar la robustez de los planes generados definimos las siguientes métricas:
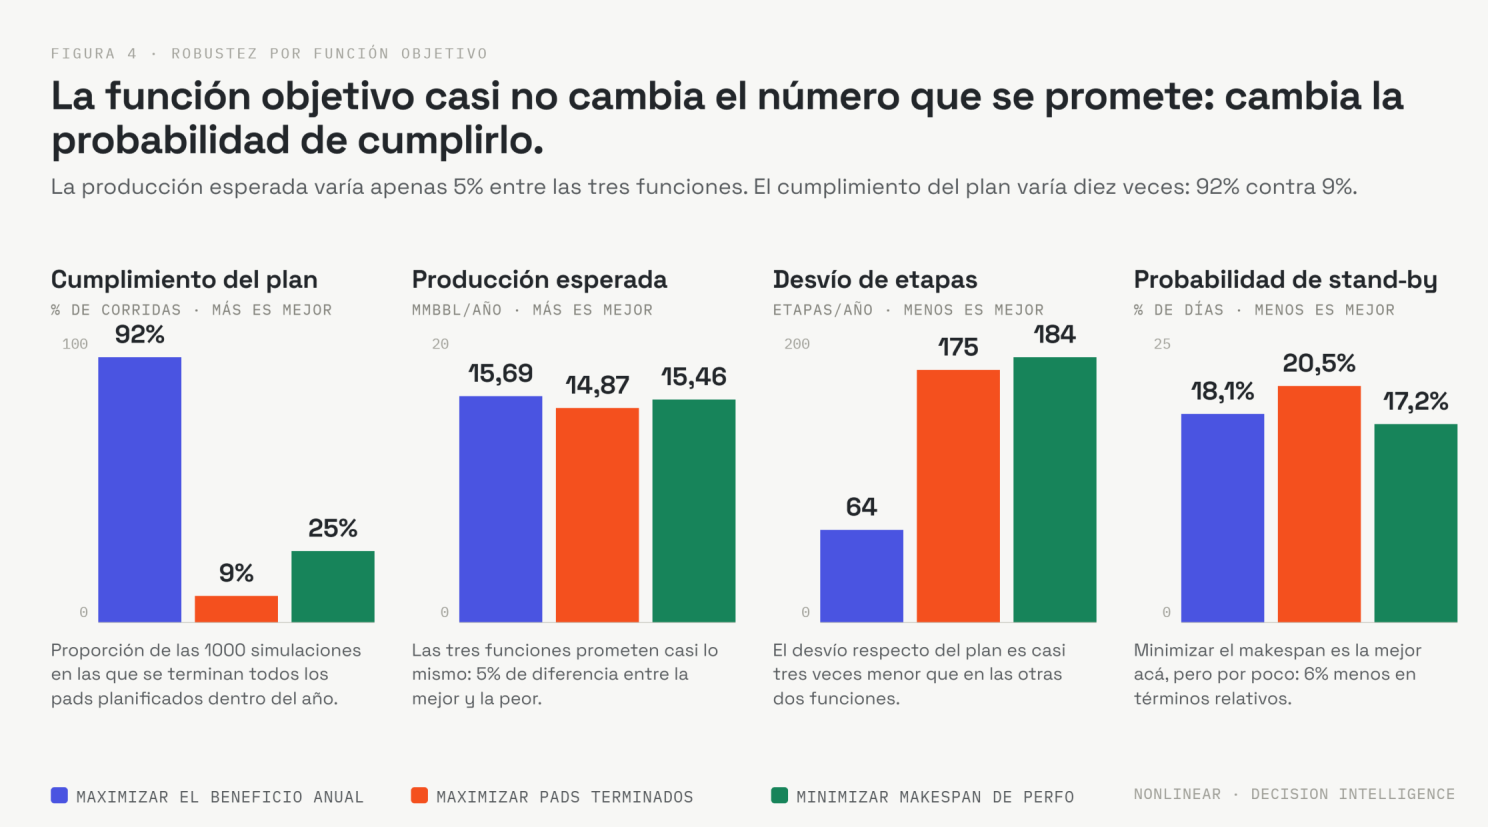
- Cumplimiento del plan: proporción de veces que, en las simulaciones, el plan se cumplía, es decir, se completaban en el año todos los pads planificados.
- Probabilidad de stand-by: probabilidad de que en un día haya un stand-by de los sets de fractura.
- Número de etapas completadas: cantidad de etapas de fractura completadas en el año.
Caso de estudio
El caso de estudio se construyó con datos sintéticos, basados en datos del capítulo IV publicado por la Secretaría de Energía de la Nación y en conocimiento propio, para que sean representativos de la realidad de Vaca Muerta. En el mismo se cuenta con 8 rigs de perforación y 3 sets de fractura. La cantidad de pads disponibles para el desarrollo anual asciende a 30 (con 4 pads de buffer ya perforados). Con el modelo desarrollado de constraint programming probamos las diferentes funciones objetivo para generar cronogramas alternativos. Luego pusimos dichos cronogramas a prueba con la herramienta de simulación.
Los resultados que obtuvimos se resumen a continuación:
- Maximizar la producción fue la función objetivo más robusta, con un plan que se cumplía en el 92% de las simulaciones.
- La probabilidad de stand-by fue un 6% superior para la primera función objetivo respecto a la mejor en este aspecto, que fue la función que priorizaba minimizar el makespan de perforación.
- El desvío en el número de etapas realizadas en el año fue significativamente menor para la primera función objetivo (50% menor).
- La producción esperada varía apenas 5% entre las tres funciones objetivo (15,69 / 14,87 / 15,46 MMbbl), mientras que el cumplimiento varía diez veces.
Esto se puede explicar a través de dos puntos:
- Maximizar pads terminados falla por ambición. El modelo mete un pad extra y programa los dos últimos el mismo día 360. Sin holgura, el 54% y el 24% de las corridas los empujan fuera del año.
- Minimizar makespan de perforación falla por otra causa: contención en la cola. Uno de los pads nunca llega al set antes del cierre en el 40% de las corridas. Es un efecto que el modelo determinístico no puede ver y la simulación sí.
Conclusiones y notas finales
Esto tiene una implicancia clave: si la producción esperada es prácticamente la misma entre las tres funciones objetivo, la decisión no puede basarse en cuántos barriles promete cada plan en el papel, sino en qué tan probable es que esos barriles se materialicen efectivamente dentro del año. Dicho de otra forma, el cumplimiento no es solo una métrica operativa: es la variable que determina si los ingresos y los desembolsos ocurren cuando el plan de negocio los necesita.
De esta manera, este enfoque de decision intelligence permite generar cronogramas más robustos y estimar su factibilidad, además de anticipar los desembolsos esperados a lo largo del tiempo. La función objetivo casi no cambia el número que se promete: cambia la probabilidad de cumplirlo.
Si te interesa seguir interiorizándote en el mundo de las decisiones, no te pierdas la siguiente entrega, en donde abordaremos la planeación del abastecimiento de insumos masivos como lo es la arena de fractura.